將 PID 控制與順序控制邏輯作成外掛式軟體元件
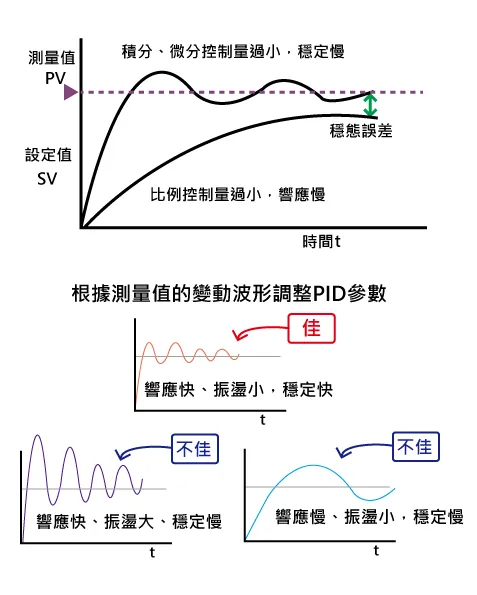
將比例、積分、微分控制邏輯作成外掛式軟體元件,實現響應快、振盪小、穩定快的自動調節。
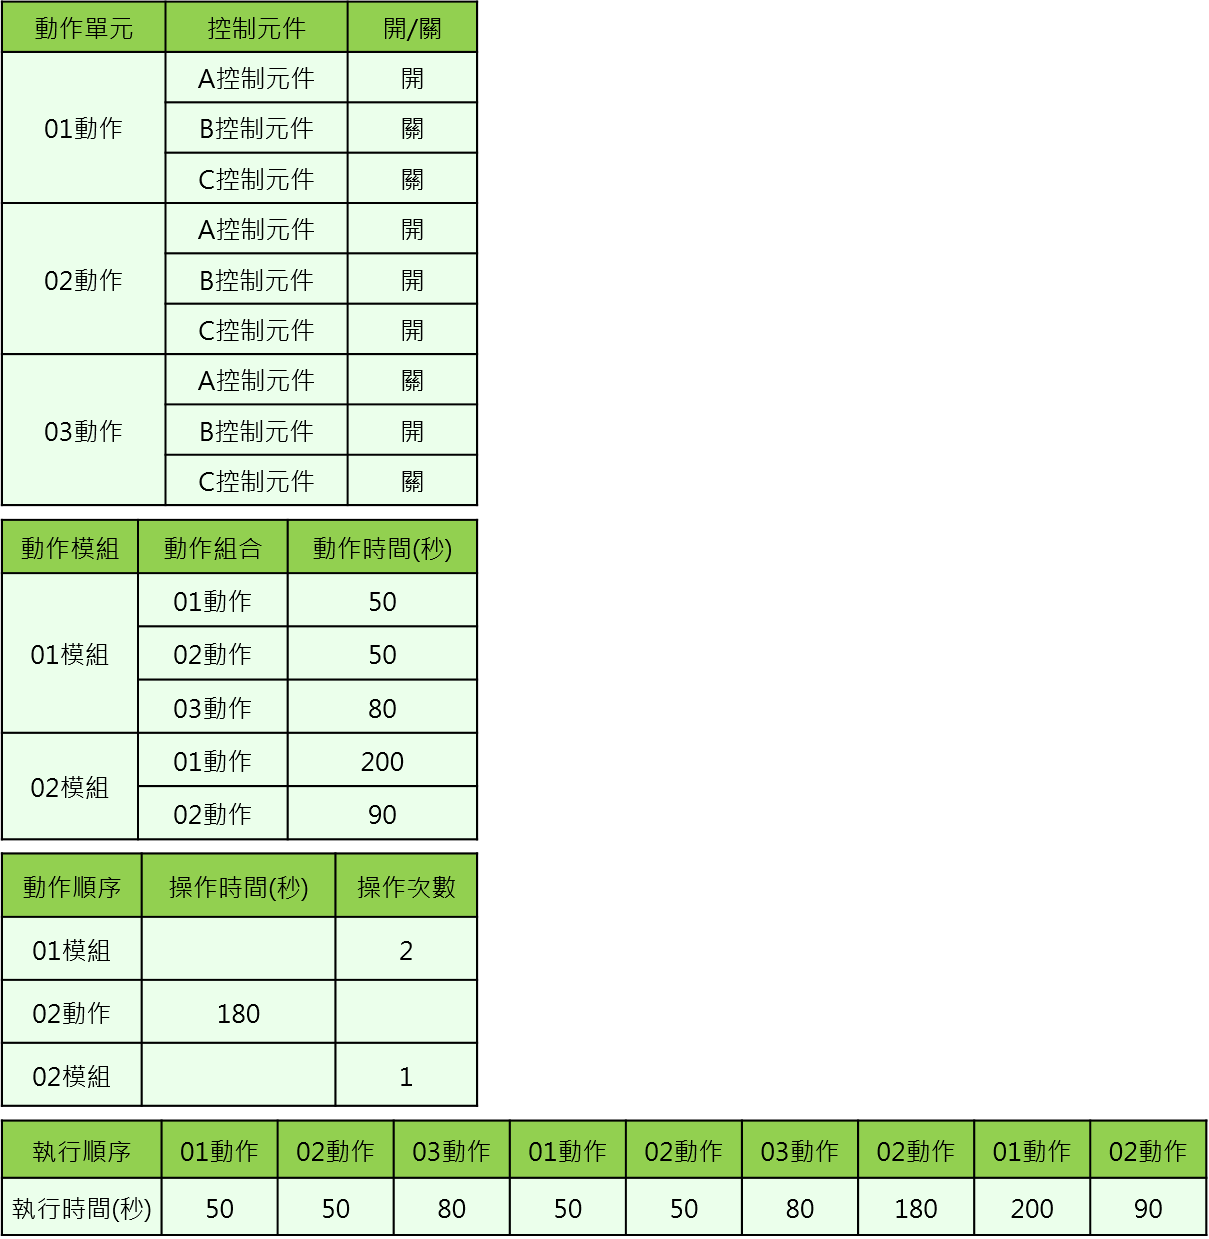
依時間或條件依序執行動作單元與動作模組,組態式設定開關、時間與次數。
在自動化控制技術中,PID控制與順序控制是經常被引用的控制模式。為能讓智慧儀器輸出控制需求到執行器,進而調節受控對象的動作狀態,故將 PID 控制及順序控制邏輯作成外掛式軟體元件,裨益自動控制系統導入的便捷性。